你相信吗?复杂的电路系统也可以“纺”进柔软的纤维里,编织机器人电子皮肤成为可能!中国科学院院士、东华大学教授朱美芳、研究员王刚等通过微流控编码纺丝,将电子器件及其连接关系融入连续纤维的内部结构,实现纤维成形与电路构筑同步进行,让纤维本身成为电路。在提升多模态感知、信息处理与交互能力的同时,更好地适应机器人的复杂形态与运动变化,为具身智能应用提供了更多可能。相关成果以“集成电路纤维的可编程纺丝”(Programmable spinning of integrated circuit fibres)为题发表于《自然·电子学》(Nature Electronics)期刊。
具身智能的发展,需要电子系统适应机器人的复杂形态与运动变化。柔软、可弯曲的纤维为电子功能融入这些结构提供了新的载体。然而,从单个纤维器件走向功能电路,必须同时解决材料排布、器件结构和电连接问题。如何在纤维成形过程中将这些环节协同起来,是纤维电子走向系统集成的关键。
围绕这一挑战,王刚等研究人员通过精密流体设计,将电路布局转化为纺丝程序。在纤维横截面上,调控导电、绝缘、发光或半导体材料的流体性质,形成稳定的不同功能层;沿纤维长度方向,通过调节各路纺丝液的输入,使功能层按设计连续或间断,形成器件之间的电连接。这一过程以流体编码电路,将设计好的材料组合与流体输入程序“写入”纤维内部的器件结构与连接关系。纤维的材料层次、器件结构和电路互连随成形过程共同建立,让纤维本身成为电路。
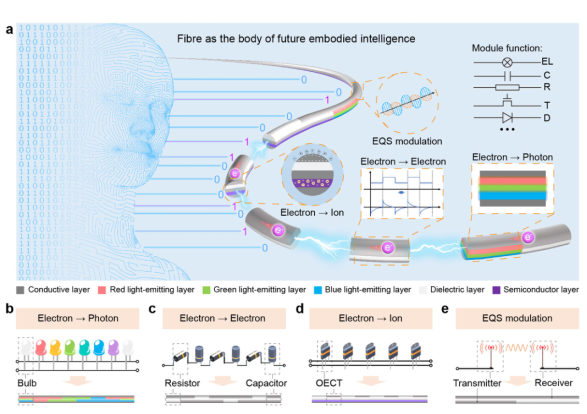
(电路纤维概念图)
基于这一创新纺丝平台,团队构筑了彩色电致发光、模拟信号处理、数字逻辑运算和非接触空间感知等模块,并进一步将晶体管、电阻、电容等不同类型器件按设计互连,在单根纤维内实现可调滤波电路、反相器等电路功能。研究由此从多类功能模块的分别构筑,推进到不同器件在纤维内协同工作的电路集成,展示了按功能需求设计和制造纤维电路的能力。这为纤维电子进一步组合感知、处理等功能提供了可拓展的电路基础。
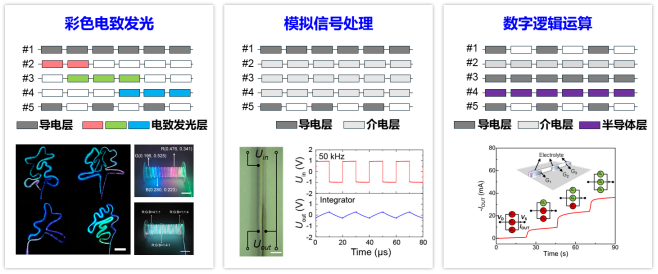
(三种载流子(电子-光子、电子-电子、电子-离子)转换基本电路纤维)
在应用验证中,研究人员将用此方法制备的空间感知纤维布置在机械臂的夹爪内侧,目标接近或移动引起电场耦合变化,可以据此计算目标位置并驱动机械臂,实现目标的自动跟踪。另一组实验中,团队利用纤维组成的柔性交互界面及配套系统,实现了手指对机械臂和无人机的非接触控制。
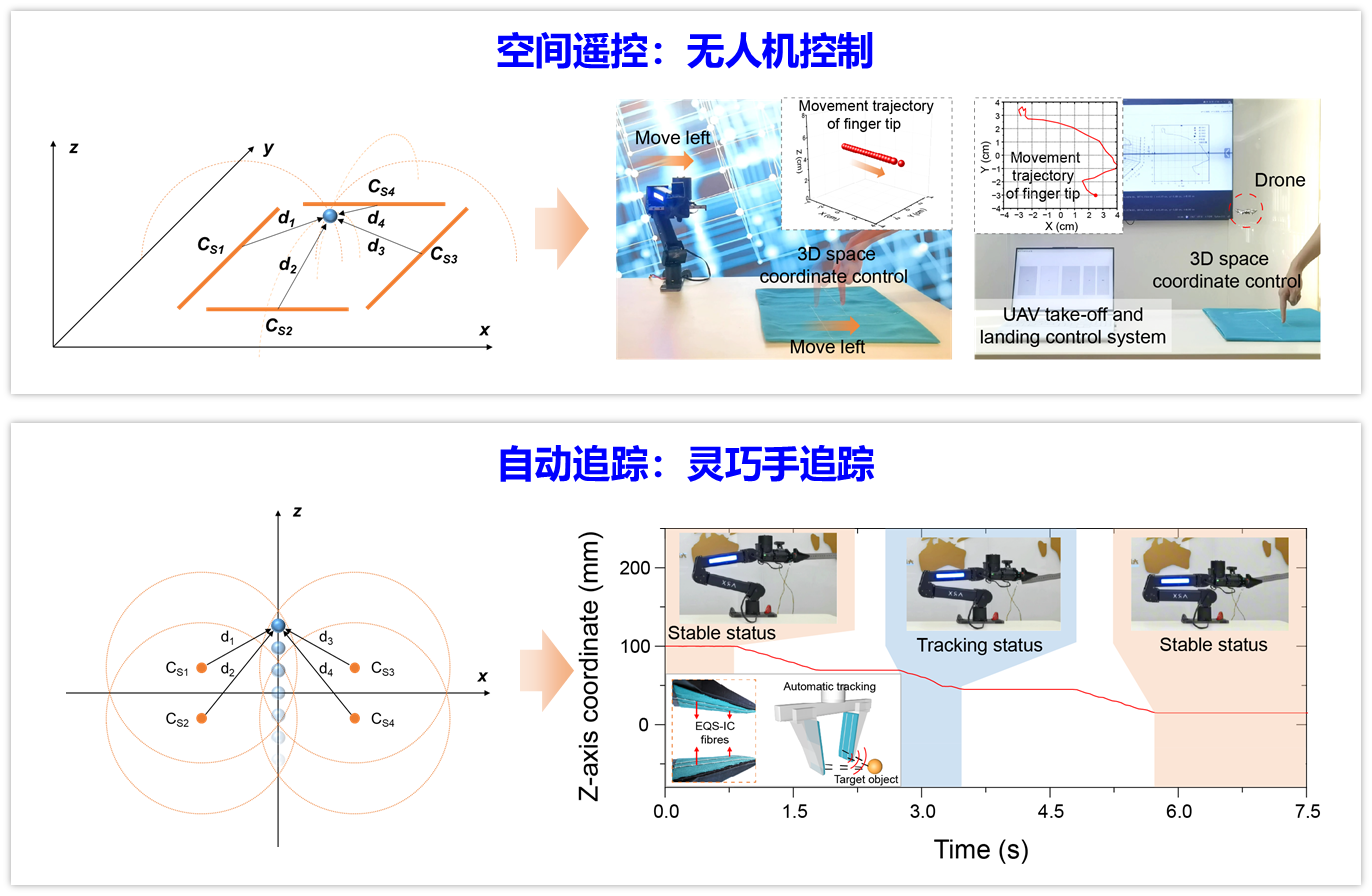
(非接触空间交互演示)
从发光到运算,再到空间交互,这项工作的意义不只是分别做出几类功能纤维,而是建立了一套贯通功能材料空间组织、纤维器件构筑与电路互连的设计制造方法。在保留纤维柔顺性、可缝合性和可织造性的同时,微流控编码纺丝为不同电子功能提供了可组合的基础模块。这为可穿戴计算、柔性人机交互、软体机器人和具身智能系统提供了新的技术路径。
王刚研究员、孙恒达研究员为论文通讯作者,相关工作得到朱美芳院士指导,以及国家自然科学基金、国家重点研发计划等支持。